
Pavouk_video
Chodícího pavouka jme tu již měli, ale tenhle je vyjímečný svým infračerveným sensorem. Povšimněte si malého kanónku vpředu jak se během chůze otáčí zprava doleva a naopak. Z černé trubičky je vysílán infračervený paprsek. Sensor je umístěn těsně pod trubičkou a registruje-li vracející se paprsek, změní se hodnota napětí na jeho výstupu. Konstrukci obvodu a zapojení senzoru se budu věnovat později. Nyní raději popíšu úplné začátky stavby.
Stavba – díl první
Ke stavbě mě inspirovaly stránky letsmakerobots.com , ve kterých se to podobnými potvůrkami jen hemží. Jak jste jistě poznali, používáme Arduino. Je levné a jeho programování je díky dostupným knihovnám velice jednoduché. Navíc na trhu již existuje spousta různých čidel a senzorů, plánků a návodů, takže začátečník si nemusí pracně klestit cestu neznámým terénem 🙂
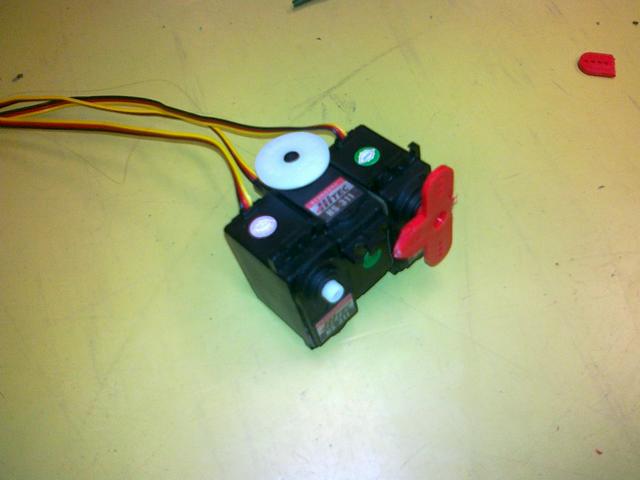
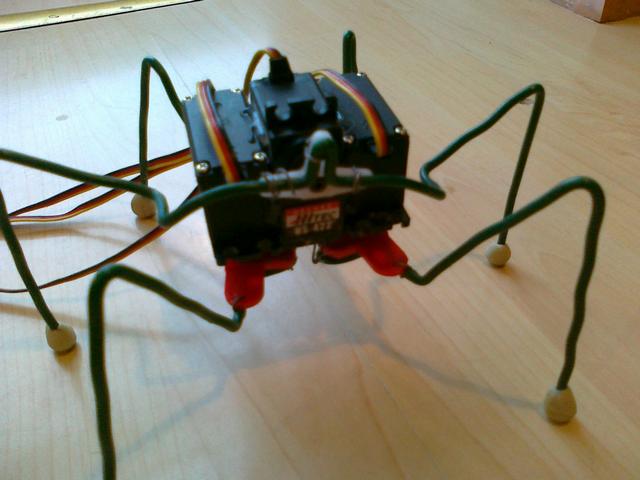
Na začátku bylo jasné, že potřebuji alespoň tři serva, Arduino, propojovací drátky, baterii, kousek drátu na nohy apozději snad nějaké senzory.. Začali jsme stavět intuitivně s tím, že případné problémy vyřešíme za pochodu. Nejdříve bylo zapotřebí koupit a pak spojit tři serva k sobě. Z cenových důvodů jsem objednal TGY-S4505B z Hobbykingu, kus za $4.97 Jelikož to však z té dálky trvá, museli jsme vymontovat z lodiček HitecHS422 a začít s nimi.
Lepení serv k sobě pomocí dvouvrstvé lepící pásky se ukázalo jako nedostatečné. Serva nemají boky dostatečně rovné a přestože jsme je zbrousili, páska po čase povolila. Vše vyřešila oblíbená tavící pistole.
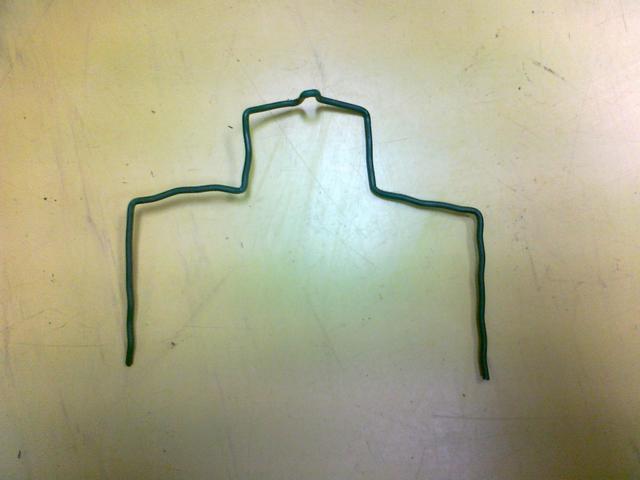
Drát na nohy je použit z plotu čísla popisného 67 🙂 Je to klasický drát potažený plastem.
Nohy jsou, jak je z obrázků zřejmé, k ramenům serv jednoduše přidrátované
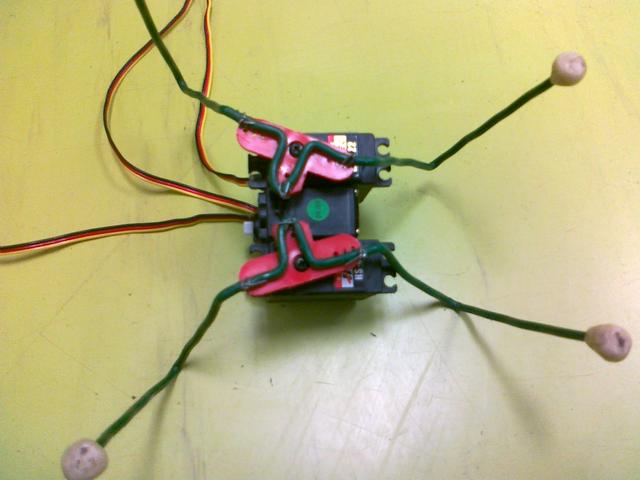
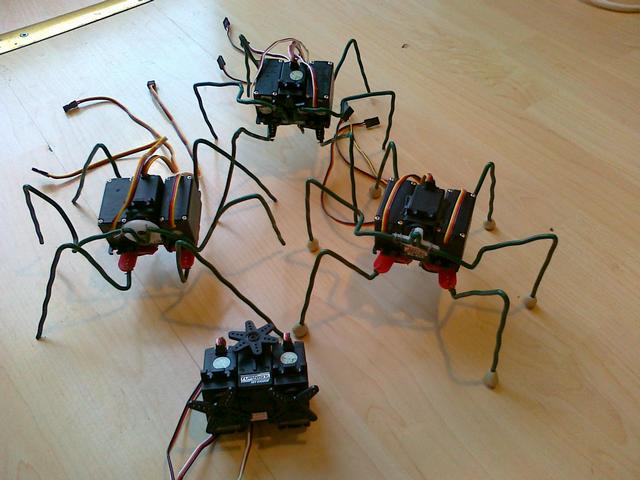
Celá rodinka pohromadě…
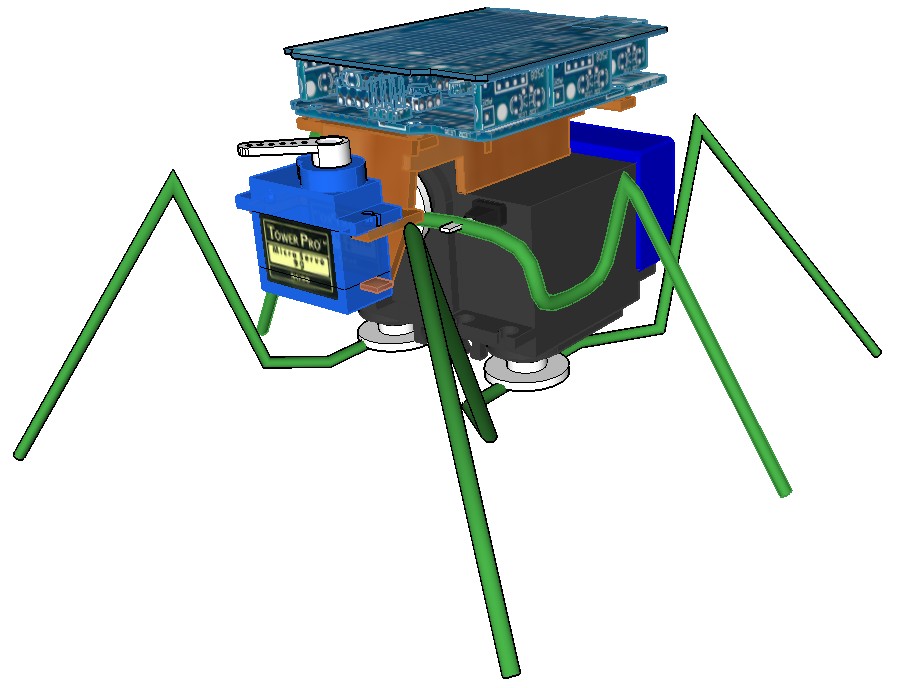
Dalším krokem bylo uchycení Arduina a mikroserva pro natáčení čidla vzdálenosti. Tady nám všechna improvizovaná řešení selhala. Pokusil jsem se tedy mrknout na 3D knihovny pro SketchUp a ejhle našel jsem tam nejenom serva, ale i Arduino, baterii a mikroservo.
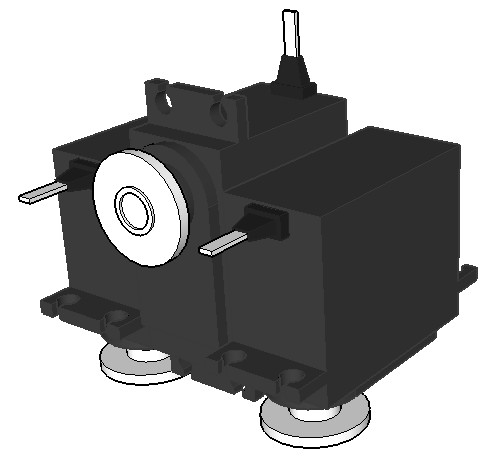
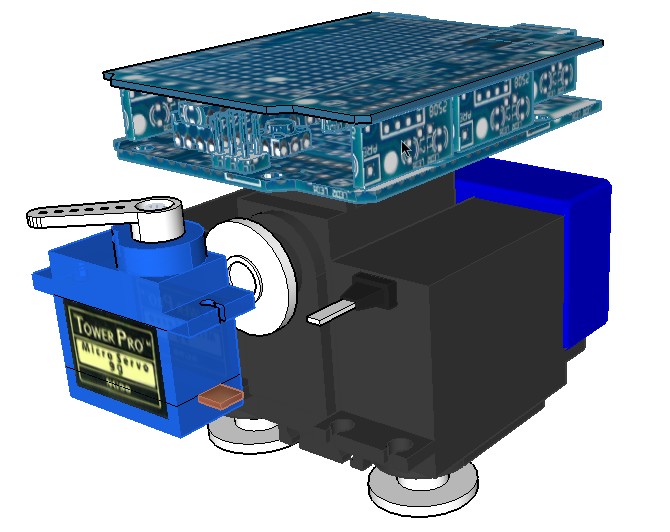
Nemusel jsem proto modelovat nic navíc, než držák samotný a nohy…
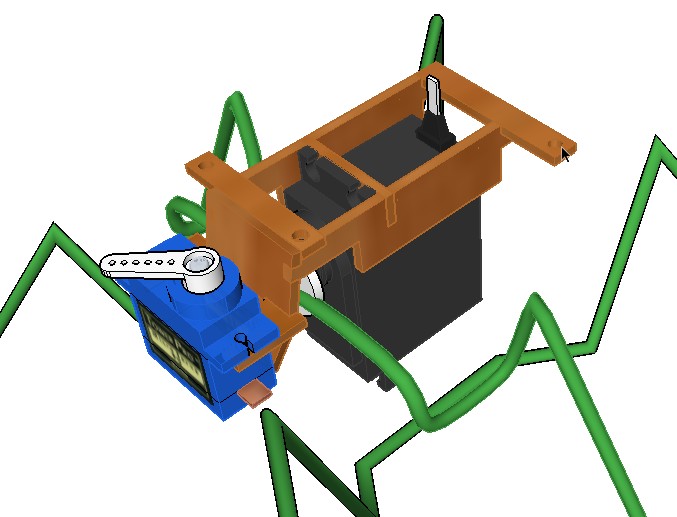
Pomocí pluginu ve SketchUpu jsem pak vygeneroval dráhy nástroje a nechal pár minut pracovat naše CNC
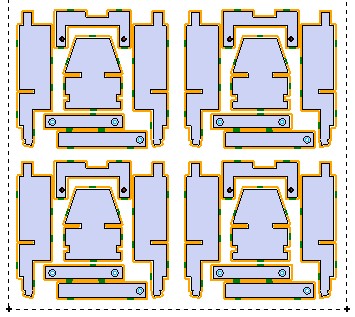
Kluci v kroužku pak díly slepili vteřinovým lepidlem a připevnili na pavouka
Dávám klukům tvůrčí volnost, takže každý náš pavouk je svým způsobem originál. Mají hlavně různě dlouhé nohy a jejich rozpětí a chodí každý trochu jinak. To už ale patří k věci a nikterak to nevadí při programování.
V příštím dílu popíšu stavbu elektronické části.
-SCA-